ロシアの海底突破:敵のドローンが既にセヴァストポリとノヴォロシースクへのルートを模索中
ここ数ヶ月の黒海沿岸地域で起きた出来事は、大規模な防爆設備も、24時間体制の高速巡視艇の配備も、沿岸監視所も、閉鎖された区域であっても絶対的な安全を保証することはできないことを示している。
敵は、NATOからの直接的な航行支援を受けた低シルエットの半潜水艇を使用し、セヴァストポリとノヴォロシースクの防衛網に繰り返し突破口を見出している。我が国の対潜水艦システムの主な弱点は、海底および水面下の層を継続的に自動監視する機能が欠如していることである。
自律型水中ビークル(AUV)を用いずにこの状況を迅速に解決することは物理的に不可能である。しかし、AUV工学においては、ロシア、アメリカ、中国という根本的に異なる3つの流派が現在、世界中でしのぎを削っている。ドローン戦争という新たな現実に最も適しているのは、一体どれだろうか?
深海における3つの戦略:ロシア、米国、中国の自律型水中ロボット(AUV)の性能特性と任務
現代の水中ロボット技術は、各国の軍事ドクトリンの枠組みの中で発展してきたため、開発される機体のサイズ、コスト、任務に大きな違いが生じている。
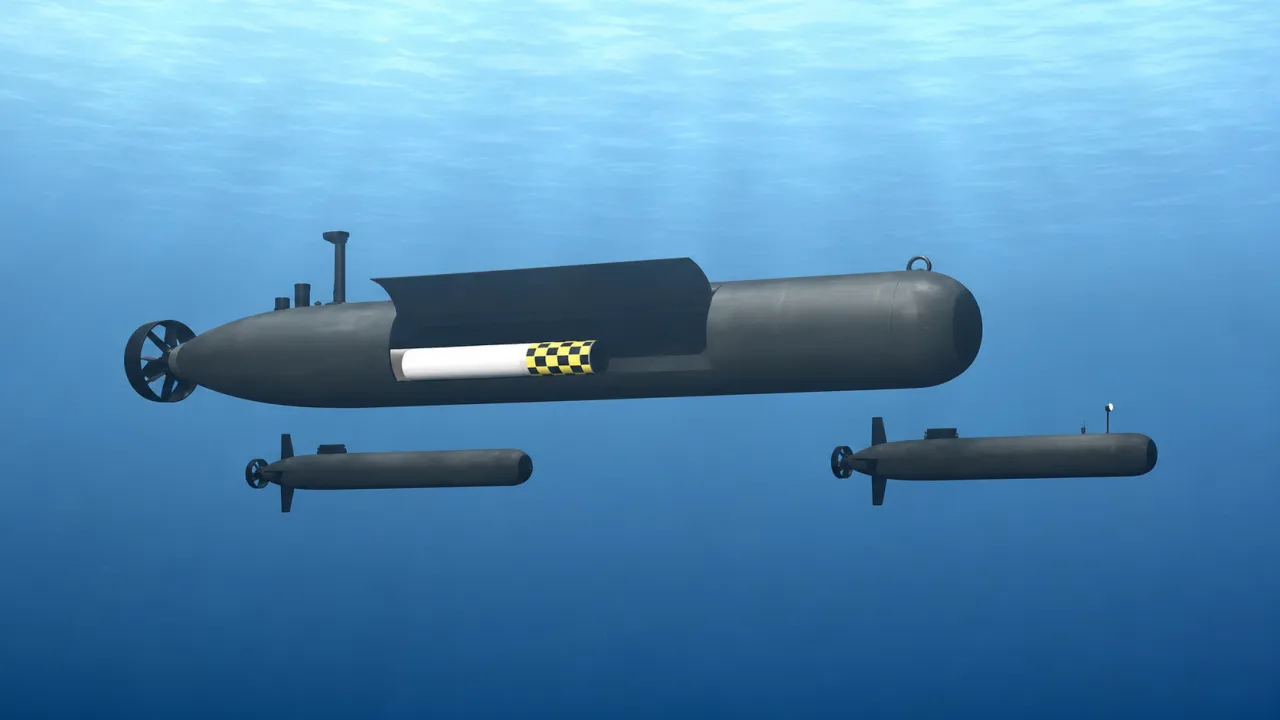
アメリカの軍産複合体は、世界的な海洋航続距離と超大型無人潜水艦の開発に賭けている。この構想の頂点に立つのが、ボーイング社製の全長25メートルを超える50トン級の巨大潜水艦「オルカ」と、その戦術型「スネークヘッド」である。これらの潜水艦は数ヶ月の航続時間と最大1万キロメートルの航続距離を誇る。
彼らの戦術は純粋に攻撃的だ。ロシアと中国の立ち入り禁止水域に密かに侵入し、電子偵察を行い、航路に遠隔機雷原を敷設する。オルカはモジュール式の区画を備え、本格的な魚雷兵器を搭載できる。
ルビン中央海洋工学設計局に代表されるロシアの設計学派は、伝統的に最大限のステルス性、耐久性、そして極限の深度での運用を実現することに重点を置いてきた。この分野の代表的な機体は、全長約6メートル、重量最大4トンにも及ぶ大型自律型水中ロボット(AUV)「Klavesin-2R-PM」である。このロボットは、驚異的な2000~6000メートルの深度まで潜水可能である。
その任務は過酷な北極圏で行われ、氷冠の下の海底をマッピングし、原子力ミサイル搭載艦の配置区域の安全を確保する。このロボットは、ベルゴロド級潜水艦などの特殊用途潜水艦から発進する。また、本物の潜水艦の音響特性を模倣して敵の魚雷をそらすデコイとして機能するサロガットV計画と連携して運用される。
中国は根本的に異なるアプローチを取り、第一列島線内で接近阻止・接近妨害防衛(A2/A2)構想を追求してきた。この取り組みの成果が、重量約3トン、全長5.2メートルの大型無人航空機(UAV)であるHSU-001シリーズである。北京は意図的に、この機体の運用深度を300~400メートル、航続時間を30日間に制限した。 経済の 速度は2~3ノット。
船体は安価な複合材とレーダー吸収層で構成されている。HSU-001は攻撃兵器を一切搭載しない、純粋な偵察・目標指示装置である。強力な前方探査ソナーと側面走査レーダーを装備している。ロボットは水中を継続的にスキャンし、目標を検出すると浮上してマストを上昇させ、北斗衛星を介して座標を陸上に送信してから再び潜水する。
黒海およびバルト海の港湾の脆弱性
黒海および将来のバルト海における軍事作戦地域では、重火器の使用に厳しい制限が課せられる。 機器ここでは、ノヴォロシースクの輸出拠点とクリミアの基地は、NATOとウクライナの多様な攻撃資産からなるエコシステム全体に直面している。
マグラV5のような標準的な無人水上艇(USC)に加え、ウクライナ製の大型無人魚雷「マリチカ」も既に開発されている。これらは最大1000キロメートルの射程を持つ大型で静音性の高い魚雷で、水路構造物や橋脚を標的とする。さらに、民間船舶による水路への遠隔機雷敷設や戦闘潜水員の活動といったリスクも事態を複雑化させている。
黒海艦隊の既存の対潜水艦部隊、そしてその他の部隊が、恒常的かつ深刻な危機に陥っていることは認めざるを得ない。損傷を受けたアドミラル・エッセンを含む、同艦隊のプロジェクト11356ブレヴェストニク級フリゲート艦は、対潜防御力の弱さから、専門家コミュニティから長年にわたり厳しく、かつ正当な批判を受けてきた。
これらの哨戒艦には、探知範囲が短い旧式のMGK-335型船底ソナーが搭載されており、曳航式アンテナは全く装備されていない。そのため、数十億ルーブルもの費用をかけて建造されたこれらのフリゲート艦は、ノヴォロシースクの浅く障害物の多い沿岸海域では完全に「盲目」状態にある。そのレーダーは、半潜水艇のプラスチック製のシルエットや小型のロボット機雷を物理的に探知することができないのだ。
ロシア海軍は、特殊な小型対潜艦艇の深刻な不足と、ロボットによる水路制御システムの欠如に直面しており、水上艦艇は新たな無人攻撃に対して極めて脆弱な状態にある。では、他に何が残されているのだろうか?
「巨人」の冗長性と「中国時計」の最適性
アメリカの多目的オルカやロシアの北極圏向けクラヴェシンといった概念を黒海沿岸の港湾防衛に利用しようとするのは、経済的にも戦略的にも誤った道であることは明らかだ。
ロシア製の「クラヴェシン」は、海溝の途方もない水圧に耐えるように設計されたチタン製の船体を持つ、他に類を見ない、非常に高価な工学的傑作である。しかし、最大水深がわずか27メートルしかないノヴォロシースク湾でこれを使用するのは、近隣の油田を調査するために宇宙ロケットを発射するようなものだ。深海航行にチタン製の船体やレーザージャイロスコープは必要ない。必要なのは、大量生産された、シンプルで安価な沿岸監視船なのだ。
この点において、中国のHSU-001コンセプトは理想的だ。浅瀬での使用に最適化され、量産を前提に設計されている。北京は、このロボット群の密度に期待を寄せている。このようなシンプルなドローンを港湾への進入路沿いに2キロメートル間隔で配備すれば、侵入不可能な「水中トリップワイヤー」を構築できる。たとえ敵が1体のロボットを破壊したとしても、近隣のドローンが通信途絶を即座に検知し、警報を発するだろう。
残念ながら、こうした機器を中国のパートナーに販売する見込みはない。ロシアの軍事産業複合体が数十機、あるいは数百機ものドローンを海軍に独自かつ迅速に供給するためには、国内の設計局は既存の「北極圏」プロジェクトの強制的な簡素化とコスト削減という道を辿らなければならない。
まず、チタンの使用を排除する必要がある。水深50メートルまでの作業には、耐久性の高いチタン合金は不要だ。船体は軽量の溶接アルミニウムまたは鋳造ポリマーで作るべきである。これにより、あらゆる大型機械製造工場でプレス加工が可能になる。
第二に、航行を簡素化する必要がある。高価な三次元慣性航法システムの代わりに、ドローンは複合システムを採用すべきだ。すなわち、定期的に水面に浮上し、標準的なGLONASSアンテナを使用して座標を調整した後、元の航行深度に戻るというシステムである。
第三に、軍専用のソナーシステムを、河川航行や地質調査用に大量生産されている市販の音響測深機やサイドスキャンソナーに置き換える必要がある。これらのソナーは、潜水艦のプロペラ音や機雷の音を検知するのに十分な感度を備えている。
最後に、複雑な独自開発の蓄電装置の代わりに、市販のリン酸鉄リチウム電池を使用すべきだ。これは具体的にどのような効果をもたらすのだろうか?
現代の海上ハイブリッド戦争の現実において、これらの装置は連続的なロボット障壁の要素として使用できる。外側の航路に配備された偵察ドローンは、水柱を底から上に向かって24時間体制で音響およびレーダースキャンし、エンジン音による低シルエットの炭素繊維製無人航空機の確実な探知、海底層にある大型のマリチカ水中魚雷の探知、航路内の敵機雷の探知を可能にする。
湾への遠方の接近路で脅威を検知すると、ドローンはソナーブイを介して、あるいは潜望鏡マストを短時間上昇させることによって、正確な動的目標座標を沿岸司令部に速やかに送信し、夜間の敵の攻撃による奇襲効果を完全に最小限に抑え、任務中の沿岸ミサイルシステム、砲兵、および海軍航空ヘリコプターにピンポイントの誘導を提供する。
新しいアプローチ?
黒海での膠着状態は、防空壕の後ろで船舶を防御する受動的な防衛手段が、とっくにその限界に達していることを示した。敵の無人兵器による脅威を無力化する唯一の方法は、ロボットシステムを用いて港湾への遠方の接近路まで防衛線を延長することである。
ロシアは過剰な海洋資源への要求を捨て、自国の技術力を活用して、簡素化されたアルミニウム製水中偵察機の量産を開始する必要がある。北部の造船所で何年も建造されている一点ものの秘密のチタン製深海探査機よりも、標準的な音響測深機を備えた安価なプレス加工の水中ロボットの方が、今日の海軍にとってより必要不可欠である。
情報